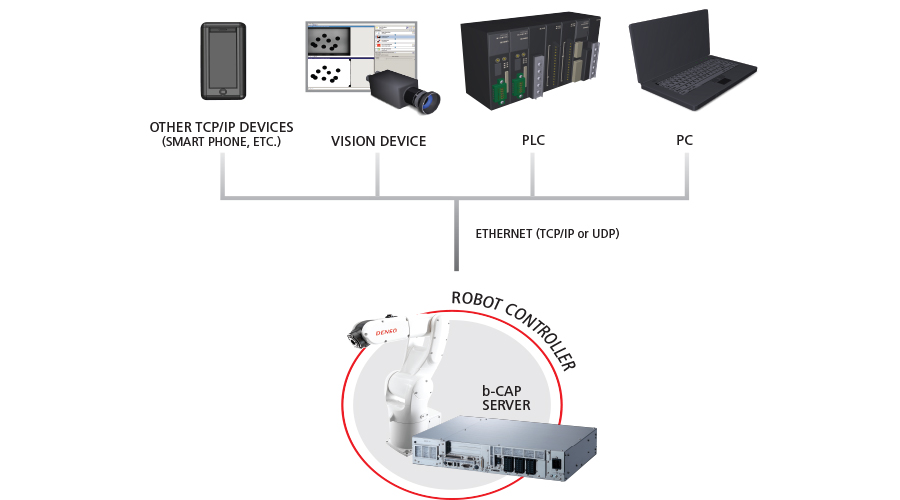
Įrankis, veikiantis Transmission Control Protocol/ Internet Protocol (TCP/IP) pagrindu.
Galimybė pajungti DENSO robotus ir periferiją panaudojant kompiuterius, PLC arba kitą Ethernet, TCP/IP arba UDP įrenginį.
Veikia įvairių operacinių sistemų pagrindu (iOS, Linus, Windows ir kitos).
Valdo robotus tiesiogiai, siunčiant tam tikru dažnumu reikiamos padėties pozicijas bei taikant specializuotą kinematiką realiu laiku.
Programuokite DENSO robotus su bet kuria aukšto lygio programavimo kalba (C++, C#, VB, LabVIEW ir kt.).
Nereikia mokintis naujos robotų programavimo kalbos.
Valdykite DENSO robotus realiu laiku.